
Вот и продолжение. Управлять работой будет
1x Arduino MEGA2560 REV3
2x- L298N Драйвер шагового двигателя
1x- высокоточный ключ на mosfet
1x дачик тока
последнее два для управления линейным соленоидом (На тросиковых КПП его нет)
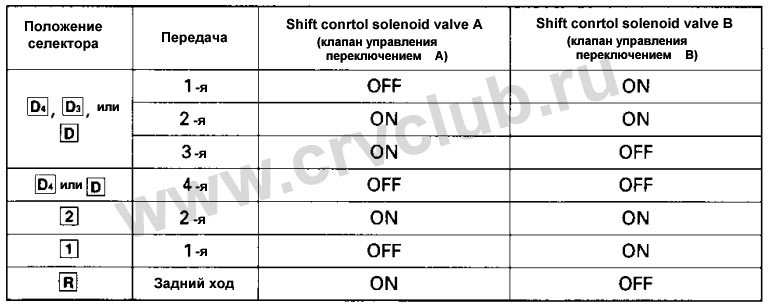
Теперь самое интересное скетч был взят от механики которая была переделана в робот.
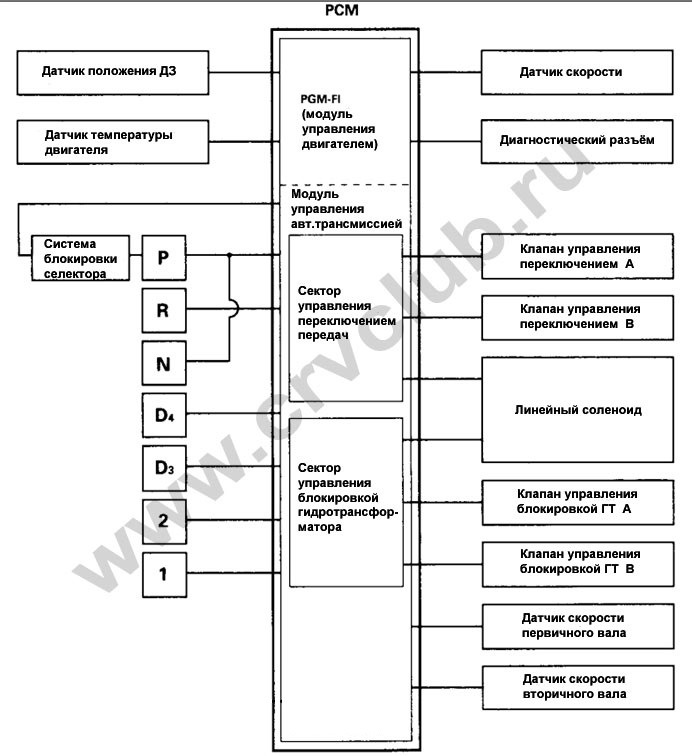
Я решил так что датчик температуры двигателя использовать не буду. Почему? если будет интересно отвечу в ЛС
Датчик положения ДЗ к нему просто подцепимся параллельно.
Датчик скорости аналогично датчику ДЗ
Остальные датчики подключу своей косой (датчик скорости вторичного вала возможно его убиру)
Самое интересное
Линейный соленоид — в качестве исполнительного элемента имеет подпружиненный плунжер, который смещаясь изменяет проходное сечение управляемого канала. PCM изменяет напряжение на обмотке соленоида и контролирует силу тока в обмотке. Т.к. сила тока в обмотке пропорциональна силе сжатия пружины плунжера, по силе тока PCM определяет положение плунжера.
Если я правильно понял то он работает так при 20 % ДЗ он тоже открыт на 20%.
Более подробно его изучением займусь когда будет датчик тока.
Ждите продолжения.
Информация взята с сайта www.crvclub.ru



Пожалуйста, войдите, чтобы пользоваться всеми функциями Drive2
Войти