
Надоело после каждой поездки протирать камеру заднего вида от грязи. Поискав на драйве кто как решает эту проблему, загорелся идеей сделать электропривод для камеры. За основу была взята идея VerterS (www.drive2.ru/r/subaru/1054230/ ) изготовить привод из текстолита. Сказано — сделано. Сняв с помощью обычного пластилина мерки внутреннего пространства накладки приступил к изготовлению конструкции.
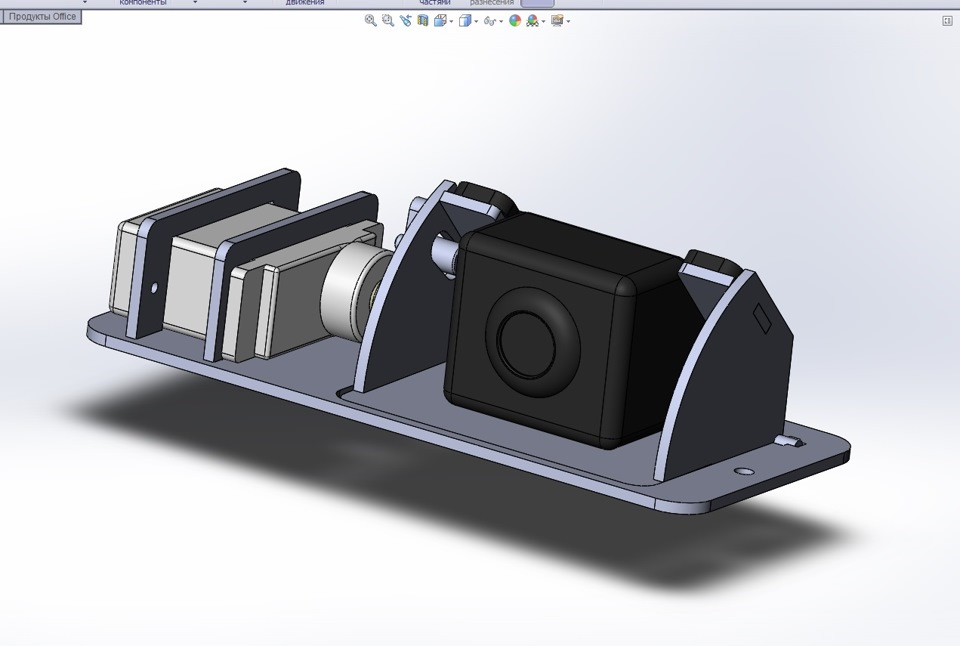
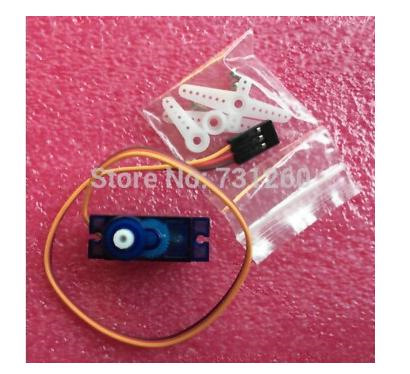
После того как снял накладку и стал примерять выяснилось, что конструкция слишком громоздкая, пришлось импровизировать. Дорабатывал практически все на коленках, но все получилось и встало на место. И меня была старая камера заднего вида, которая проработала 1 год и приказала долго жить. В ней меня устраивало все, в особенности угол обзора. От нее остался корпус и линза. Разобрал свою нынешнюю камеру, так как она сделана в большем корпусе (22 мм против 18 мм) и переставил все потроха в старую, результат отличный. Немного укоротил корпус камеры на 5 мм и залил герметиком. (защита не ip68 как обещают, но ip44 есть, а больше и не надо). С провода который питает камеру снял внешнюю изоляцию, так как он очень жесткий на изгиб, а пространства за накладкой и так впритык. С Китая были заказал привод,
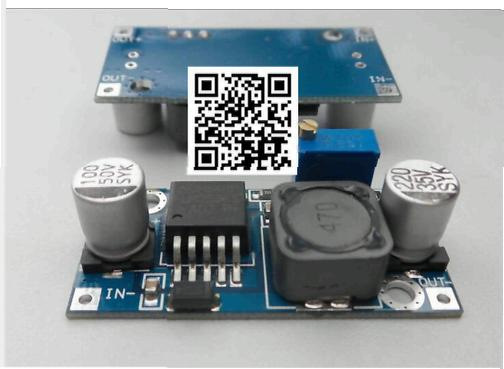
стабилизаторы,
релюшки
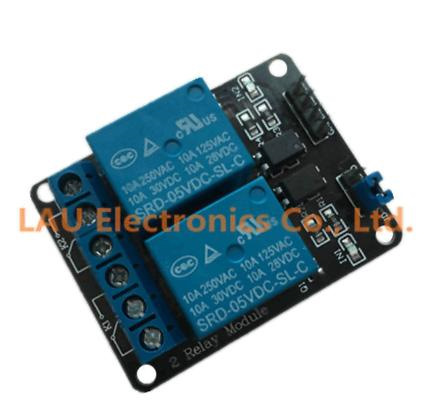
и ардуинка.
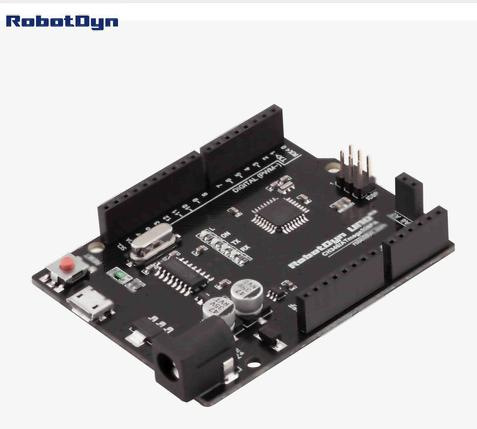
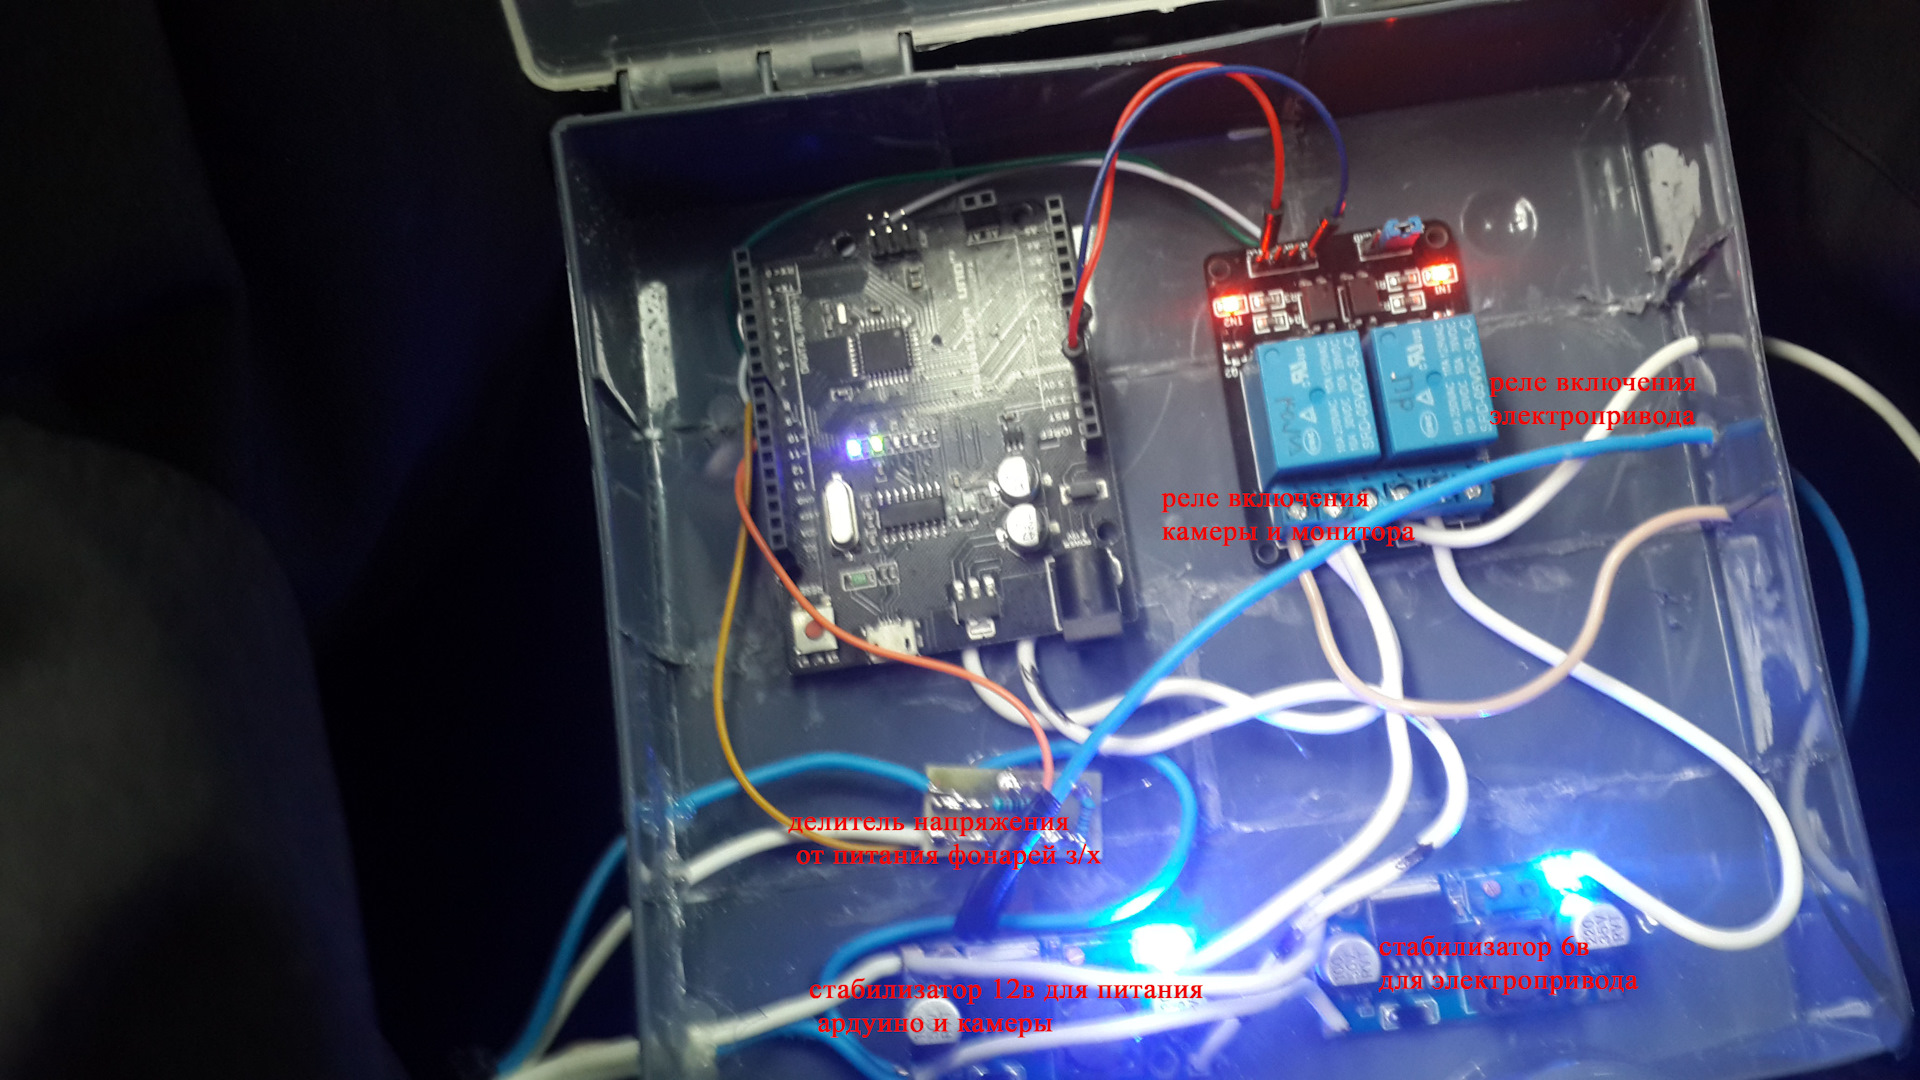
В Ашане купил корпус за 60р. где это все будет стоять. Написал маленький скетч проложил доп. проводку, делитель напряжения (подача сигнала от фонарей з/х на ардуино (один из 2-х зеленых проводов в пороге двери)) и установил накладку на место. Питание пока взял с плафона освещения. В итоге получилось вот так
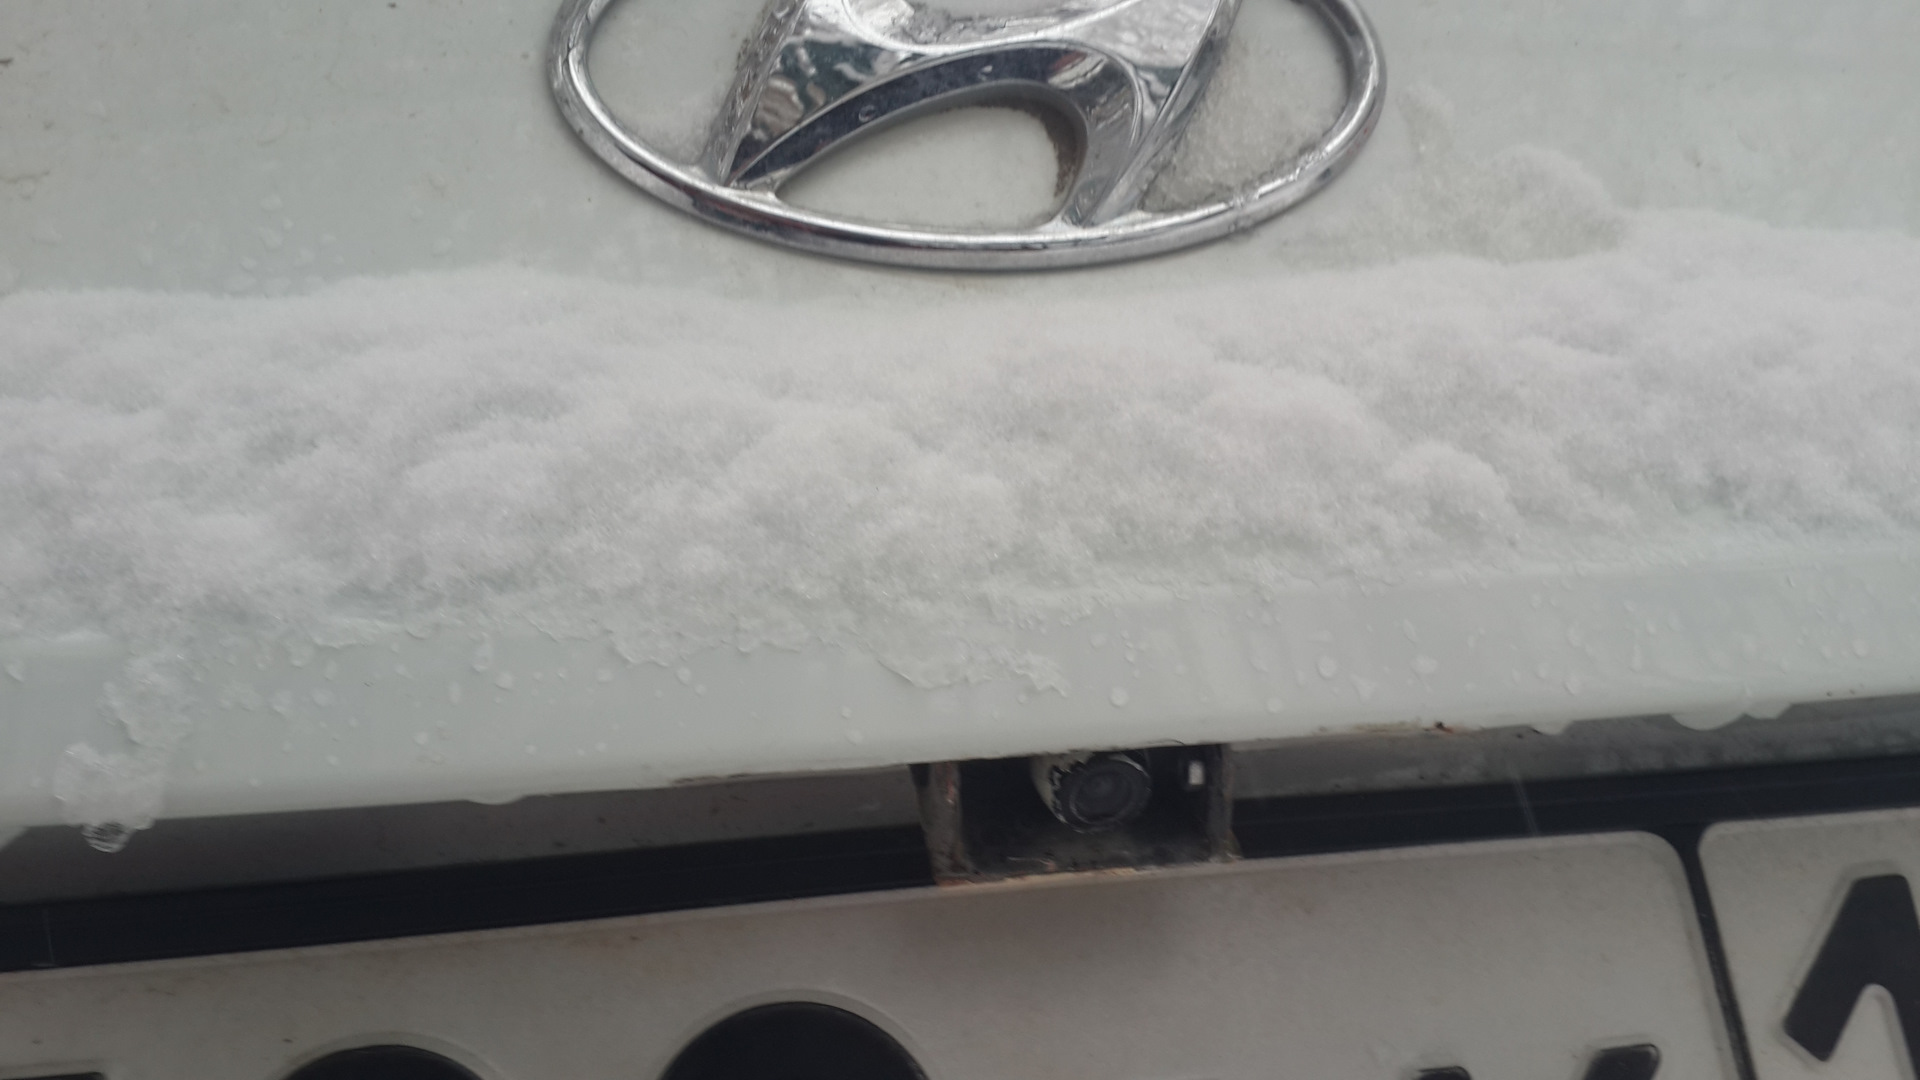
Добавил видео работы.
P.S. На вопросы стоило ли это делать, каждый решает сам. Я подумал, что стоит. Можно и просто выходить и протирать каждый раз или вообще не пользоваться камерой. Каждому свое.
P.P.S. Езжу уже 2 недели, пока все работает, отказов не было, камера чистая, доволен как слон.
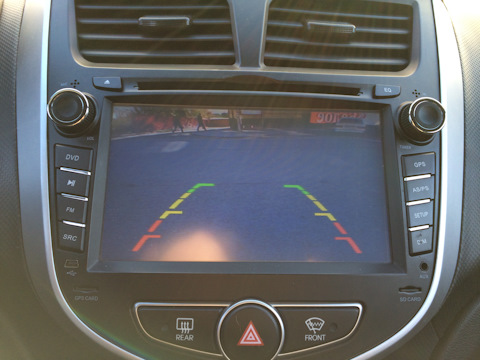
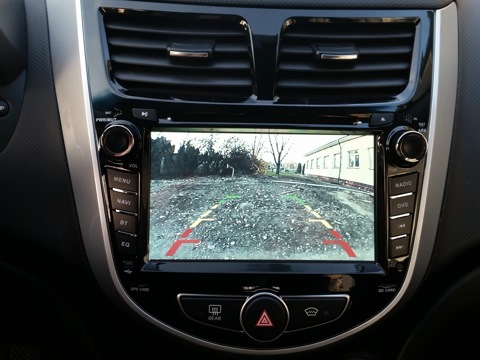


Комментарии 105
глупый вопрос наверное…а просто подключить привод к питанию например лампы заднего хода не вариант? для чего нужен ардуино?
Для привода нужно управление ШИМ.
Класс…
А зачем два стаба вместо одного?
Один для камеры и ардуино на 12В. Другой для servo 6В
Добрый вечер. А можно артикулы всего что нужно заказать. Это как я понял на алишке все покупается?
Привод SG90 ali.onl/1efr -1 шт.
Стабилизаторы ali.onl/1eft -2 шт.
Реле двухканальное ali.onl/1efu -1 шт.
Ардуино. ali.onl/1efw-1шт.
Похоже я без мозгов и смог найти только первую позицию, а с остальным напряг. Можно прямые ссылки? Спасибо
Стабилизаторы ru.aliexpress.com/af/lm25…01107&isViewCP=y&jump=afs
Igor22380
Похоже я без мозгов и смог найти только первую позицию, а с остальным напряг. Можно прямые ссылки? Спасибо
Реле двухканальное aliexpress.ru/af/2-%25D0%…tive_id=SB_20191225081136
Igor22380
Похоже я без мозгов и смог найти только первую позицию, а с остальным напряг. Можно прямые ссылки? Спасибо
Ардуино aliexpress.ru/af/UNO-R3.h…tive_id=SB_20191225081234
Спасибо огромное
А ручка открытия багажника где подевалась ?
нет
Красавчик))
Привет. Работает отлично, ни сколько не пожалел, что сделал. Раза 3-4 за год не срабатывала Ардуинка на открытие, но я не считаю это проблемой. Решается просто, ресетом . Вышла из строя камера, поставил новую с матрицей от Sony. Стало еще лучше, особенно ночью. Нет не замерзает. После мойки под давлением брызгаю силиконом или ВД-кой чтобы не примерзла.А так все Ок.
Привет! По итогу года использования, какие минусы? Зимой не примерзает?
Вот наконец отснял работу шторки для защиты камеры заднего вида от грязи. . Работает с осени, пока полет нормальный. Вот еще одно видео по работе в более экстремальных условиях.
 .
Отлично.
OlegCX5
Вот наконец отснял работу шторки для защиты камеры заднего вида от грязи. . Работает с осени, пока полет нормальный. Вот еще одно видео по работе в более экстремальных условиях.
 .
А че как скрипит, аж испугался поначалу, думал монстр какой выскочит как в ужастиках.
Просто микрофон близко, а так в салоне еле слышно. Ну а если кого спугнет снаружи, так это только в плюс (пищалку заднего хода заменяет).
OlegCX5
Вот наконец отснял работу шторки для защиты камеры заднего вида от грязи. . Работает с осени, пока полет нормальный. Вот еще одно видео по работе в более экстремальных условиях.
 .
А принцип работы ее
Принцип такой. Так как задвинуть всю камеру(штатную) внутрь без модификации ее корпуса не представляется возможным, вместо штатного крепления камеры был изготовлен крепеж с подвижной шторкой, которая закрывает камеру. Открывается шторка сервоприводом, который управляется микроконтроллером. На микроконтроллер подается сигнал от лампочки заднего хода (через делитель напряжения т.к. микроконтроллер работает от 5 в). Для питания микроконтроллера и сервопривода используется преобразователь напряжения с 12-14 до 5 в.
А сервопривод куда спрятал не понятно на видео короткий ролик
Сервопривод, как и у автора темы размещен внутри накладки(ручки) для открытия багажника. Разница в том, что в авторском варианте серва выдвигает всю камеру, а у меня — шторку.
Все понял, на счёт серво но как работает шторка, ее шток толкает я так понял?
Все верно, шторку толкает шток в виде плоского сектора, вот видео

Ясно, понятно, тяга из чего сделана?
Вся конструкция из пластика, качель сервы соединена с тягой шторки куском скрепки или гвоздя(уже не помню).
Окей
Новая версия. От шторки отказался т.к. удалось впихнуть камеру внутрь
Подскажите, какую роль играет ардуино в этой системе?
Ардуино управляет сервоприводом. Для справки: сервопривод упрврляется ШИМ сигналом, именно для генерации этого ШИМ сигнала и задействуется Ардуино. Можно использовать и более простые контроллеры, к примеру Attiny 13A или вообще обойтись без микроконтроллера изобретя свой способ управления сервоприводом, но зачем мудрить, когода все уже отработано.
Вчера разобрался, когда вышел на тему verters и его forester. Спасибо.
OlegCX5
Новая версия. От шторки отказался т.к. удалось впихнуть камеру внутрь
А из чего сделан крепеж для камеры? На 3д принтере?
Пока была возможность, распечатал товарищу на 3D для нештатной камеры. Потом принтер накрылся и себе(для штатной камеры) я все спаял из двухстороннего фольгированного гетинакса(стеклопластика) толщиной 1.5 мм. Вот ссылка на небольшой отчет www.drive2.ru/l/514601954320581772/
А остался макет для 3д принтера?
Макет есть, заточен под Мазду СХ-5 с китайской камерой. Но там пришлось малость кузов засверлить т.к. крепеж камеры упирался в железо в закрытом положении. Этого можно было бы избежать, если крышку люка камеры расположить снаружи ручки двери багажника. Но экспериментировать было уже поздно, принтер сломался. Пишите адрес электронки, попробую закинуть макет в личку.
Супер вещь! А размеров конструкции нет?
К сожалению нет
Спасибо, за ответ с ютюба по камере, реализация супер! Но для меня слишком сложно) думал готовый вариант от др авто
Большое спасибо за быстрый ответ. Очень полезная информация по опыту эксплуатации. Про ось из нержавейки это как раз вовремя. У меня пока тоже гвозди (правда оцинкованные)… буду менять. С подвисанием Ардуино попытаюсь бороться так: питание подаем только когда включаем задний ход, после выключения задней передачи питание удерживается до возвращения привода в исходное (закрытое) состояние, после чего питание отключаем. Таким образом Ардуино всегда будет стартовать с нуля, а если зависнет достаточно будет передернуть рычаг заднего хода и она перезагрузится. Плохо только, что перезагрузка будет проходить каждый раз, а это секунды 2-3, но можно пошаманить с самой Ардуиной в плане ускорения загрузки при подаче питания. Короче буду экспериментировать дальше.
Добрый день. Вдохновленный Вашим примером, делаю нечто подобное для своей Мазды(только у меня камера неподвижна, а объектив открывает-закрывает шторка в виде забрала). Вопрос по Вашей схеме: зачем нужно реле сервы? Это только для того, чтобы отключать от нее питание после того, как она отработает открытие-закрытие или чтоб не "дергалась" от помех в промежутках между срабатываниями? И что можете сказать по опыту эксплуатации, все ли нормально работает, ничего не меняли? Заранее спасибо.
Релюшку ставил для безопасности, чтобы серва не находилась все время под напряжением. А так можно конечно упростить. Помех не заметил. Поменял вал шторки на нержавейку (был сделан из обычного гвоздя 1 мм, сгнил за полгода) Питание переделал от зажигания, чтобы не садить аккумулятор (мало вероятно, но все же) и для безопасности. За десять месяцев в принципе нареканий нет, работает исправно. Иногда подвисает Ардуино и камера не срабатывает, лечится перезагрузкой или выключением и включением зажигания. (за все время раз 10-15 от силы) После мойки керхером иногда на камеру попадают капли, но это плохое уплотнение шторки у меня.(делал из уплотнителя для окон). А так доволен как слон. Очень выручает в плохую погоду.
OlegCX5
Добрый день. Вдохновленный Вашим примером, делаю нечто подобное для своей Мазды(только у меня камера неподвижна, а объектив открывает-закрывает шторка в виде забрала). Вопрос по Вашей схеме: зачем нужно реле сервы? Это только для того, чтобы отключать от нее питание после того, как она отработает открытие-закрытие или чтоб не "дергалась" от помех в промежутках между срабатываниями? И что можете сказать по опыту эксплуатации, все ли нормально работает, ничего не меняли? Заранее спасибо.
Здравствуйте.
Вы смогли решить задачу применением шторки?
Да, со шторкой все получилось. Для штатной камеры было разработано и распечатано на 3D принтере устройство с применением сервопривода для открытия-закрытия шторки, устанавливается в штатное отверстие в ручке багажника вместо штатного крепления камеры. Сервопривод управляется Arduino nano от лампы заднего хода. Все было установлено буквально на днях, поэтому видео работы шторки пока нет. Есть скрин со смартфона на этапе разработки.
Буду рад, если выложите статью, что да как было сделано)
Ибо замудохался постоянно протирать камеру, а колхозить брызговик не хочется, ибо через мокрую камеру ночью плохо видно.
пытаюсь залить скетч, пишет ошибку…
#include <servo.h> //подключаем библиотеку для работы с сервоприводом
Servo CamServo; //объявляем переменную CamServo типа Servo
С большой буквы Servo.h копировалось неправильно.
не совсем видна схема подключения…жёлтый от серво я подключил на 9 пин ардуино, а + и GND не понимаю куда …
Алексей, если не трудно брось эту схему или в личку, или в ином качестве, а то при увелечении ни чего не понятно, какое сопротивление, и какие пины.спасибо))
Сопротивления у делителя могут быть другими. Нужно чтобы на выходе делителя было не более 5В и не менее 3В Сопротивления подбирать в зависимости от напряжение сети при заведенном двигателе и при выключенном.Ссылка на программу расчета cxem.net/calc/divider_calc.php. Но лучше проверить потом на практике.
Aleksei-001
Алексей, подскажи пожалуйста, если еще помнишь. Красный от ГУ это просто питание, постоянный плюс идет?
Да. Где питание от зажигания появляется.
Понял, спасибо)) по твоей схеме но на Нано хочу попробовать собрать систему)))
Ilnarkin
Алексей, подскажи пожалуйста, если еще помнишь. Красный от ГУ это просто питание, постоянный плюс идет?
lambo76
не совсем видна схема подключения…жёлтый от серво я подключил на 9 пин ардуино, а + и GND не понимаю куда …
Через реле на стабилизатор 6В если ты про привод.
lambo76
не совсем видна схема подключения…жёлтый от серво я подключил на 9 пин ардуино, а + и GND не понимаю куда …
Мороз не повлиял на работу привода?
Нет, отработала нормально зиму.
и зачем стабилизаторы?
12В — для камеры и UNO для подстраховки от бросков бортовой сети. 6В для привода. Больше он не выдерживает.
контроллер uno ?
Да. Какой был. Можно любой.
Здорово получилось! Сможешь сбросить программку т.к с программами вообще не дружу? хочу такую замутить.
#include <servo.h> //подключаем библиотеку для работы с сервоприводом
Servo CamServo; //объявляем переменную CamServo типа Servo
//к этому порту подключен сигнал заднего хода
int switchPin = 7;
//к этому порту подключен сервопривод
int servoPin = 9;
//к этому порту подключено реле
int relayPin1 = 8;
int relayPin2 = 6;
//переменные posClose и posOpen указывают в какую позицию должен повернуться сервопривод
//максимальный угол поворота сервопривода — 180 градусов
int posClose = 0;
int posOpen = 80;
void setup() {
pinMode(switchPin, INPUT); //определяем порт switchPin как входящий
pinMode(relayPin1, OUTPUT); //определяем порт relayPin как исходящий
pinMode(relayPin2, OUTPUT); //определяем порт relayPin как исходящий
CamServo.attach(servoPin); //определяем порт servoPin как управляющий сервоприводом
}
void loop() {
if (digitalRead(switchPin) == HIGH) //если на порт switchPin подается напряжение — логическая 1 через делитель напряжения
{
digitalWrite(relayPin1, LOW); //подаем сигнал на порт relayPin реле привода
digitalWrite(relayPin2, LOW); //подаем сигнал на порт relayPin реле камеры
CamServo.write(posOpen); // Говорим серво повернуться в позицию open градусов
}
else //иначе
{
digitalWrite(relayPin2, HIGH); //отключаем реле камеры
CamServo.write(posClose); //говорим серво повернуться в позицию Close градусов
delay(2000); //устанавливаем задержку в милисекундах
digitalWrite(relayPin1, HIGH); //отключаем реле привода
}
}
Спасибо огромное! Бут чем свой мозг занять в выходные. Руки занимать буду среди недели. У меня хэч. Там тоже надо помозговать над номерным фонарем.Скорее всего один оставлю. Второй под камеру приспособлю.Если вопросы по установке программы будут, могу обратиться?
Обращайся
Алексей, не подскажите в чем проблема.
Самопроизвольно отрабатывает relayPin1? Не могу понять в чем проблема.
При включении питания на ардуино?
При включении питания понятно что один раз должно срабатывать(щелкнуть).
Но у меня просто произвольно срабатывает, пока не могу понять в чем проблема.
Просто мало ли может была похожая проблема.
У меня не было такой проблемы. Попробуйте подключить к другому пину и переназначить в скейтче.
Aleksei-001
#include <servo.h> //подключаем библиотеку для работы с сервоприводом
Servo CamServo; //объявляем переменную CamServo типа Servo
//к этому порту подключен сигнал заднего хода
int switchPin = 7;
//к этому порту подключен сервопривод
int servoPin = 9;
//к этому порту подключено реле
int relayPin1 = 8;
int relayPin2 = 6;
//переменные posClose и posOpen указывают в какую позицию должен повернуться сервопривод
//максимальный угол поворота сервопривода — 180 градусов
int posClose = 0;
int posOpen = 80;
void setup() {
pinMode(switchPin, INPUT); //определяем порт switchPin как входящий
pinMode(relayPin1, OUTPUT); //определяем порт relayPin как исходящий
pinMode(relayPin2, OUTPUT); //определяем порт relayPin как исходящий
CamServo.attach(servoPin); //определяем порт servoPin как управляющий сервоприводом
}
void loop() {
if (digitalRead(switchPin) == HIGH) //если на порт switchPin подается напряжение — логическая 1 через делитель напряжения
{
digitalWrite(relayPin1, LOW); //подаем сигнал на порт relayPin реле привода
digitalWrite(relayPin2, LOW); //подаем сигнал на порт relayPin реле камеры
CamServo.write(posOpen); // Говорим серво повернуться в позицию open градусов
}
else //иначе
{
digitalWrite(relayPin2, HIGH); //отключаем реле камеры
CamServo.write(posClose); //говорим серво повернуться в позицию Close градусов
delay(2000); //устанавливаем задержку в милисекундах
digitalWrite(relayPin1, HIGH); //отключаем реле привода
}
}
вот здесь задержка 2 секунды прописна. я правильно я понимаю, что после отключения задней, камера будет работать еще 2 секунды?
Нет. Это для привода.
Ilnarkin
вот здесь задержка 2 секунды прописна. я правильно я понимаю, что после отключения задней, камера будет работать еще 2 секунды?
У сервоприводов нет обратной связи. Поэтому сделал задержку чтобы привод успел отработать.
а где прописать задержку, чтоб камера не сразу закрывалась после отключения задней передачи, а допустим время спустя, чтоб при парковке или выезде в режиме туда-сюда камера тоже не елозила туда-сюда))
Честно не задавался этим вопросом. Попробуйте вот так:
else //иначе
{
delay(3000); //устанавливаем задержку в милисекундах
digitalWrite(relayPin2, HIGH); //отключаем реле камеры
CamServo.write(posClose); //говорим серво повернуться в позицию Close градусов
delay(2000); //устанавливаем задержку в милисекундах
digitalWrite(relayPin1, HIGH); //отключаем реле привода
}
Понял. Спасибо)
Aleksei-001
#include <servo.h> //подключаем библиотеку для работы с сервоприводом
Servo CamServo; //объявляем переменную CamServo типа Servo
//к этому порту подключен сигнал заднего хода
int switchPin = 7;
//к этому порту подключен сервопривод
int servoPin = 9;
//к этому порту подключено реле
int relayPin1 = 8;
int relayPin2 = 6;
//переменные posClose и posOpen указывают в какую позицию должен повернуться сервопривод
//максимальный угол поворота сервопривода — 180 градусов
int posClose = 0;
int posOpen = 80;
void setup() {
pinMode(switchPin, INPUT); //определяем порт switchPin как входящий
pinMode(relayPin1, OUTPUT); //определяем порт relayPin как исходящий
pinMode(relayPin2, OUTPUT); //определяем порт relayPin как исходящий
CamServo.attach(servoPin); //определяем порт servoPin как управляющий сервоприводом
}
void loop() {
if (digitalRead(switchPin) == HIGH) //если на порт switchPin подается напряжение — логическая 1 через делитель напряжения
{
digitalWrite(relayPin1, LOW); //подаем сигнал на порт relayPin реле привода
digitalWrite(relayPin2, LOW); //подаем сигнал на порт relayPin реле камеры
CamServo.write(posOpen); // Говорим серво повернуться в позицию open градусов
}
else //иначе
{
digitalWrite(relayPin2, HIGH); //отключаем реле камеры
CamServo.write(posClose); //говорим серво повернуться в позицию Close градусов
delay(2000); //устанавливаем задержку в милисекундах
digitalWrite(relayPin1, HIGH); //отключаем реле привода
}
}
А зачем реле необходимо?
Отключение и включение привода и камеры
Классно сделано Молодец а на заказ так можешь сделать ?
Нее, Вадим, на заказ не делаю.
Добавил видео, как обещал.
С какой стороны зеленые провода?
Со стороны водителя, в пороге. Чисто зеленый, тонкий.
Спасибо))
супер, в закладки!
Хорошая работа
спасибо
И как долго срабатывает? После включение задней через сколько приходит изображение на экран? Надеюсь покурить не успеваешь? 😂 шучу.
2-3 сек. Из них 1 сек в скетче задержка, которую скорее всего уберу.
Ну не плохо, я думал дольше все это.
Сам привод срабатывает практически мгновенно. Задержка идет по вводу с сигнала з/х. Пока не думал как можно убрать, но думаю можно. Я не очень просто разбираюсь в программировании.
а зачем вообще задержка на сигнал камеры? сигнал камеры вообще не трогать( все штатно) и просто видеть как она выезжает
Учту. Ну, хотел сделать, чтобы включалась когда уже стоит на месте. Но для быстроты срабатывание скорее всего переделаю на одновременное срабатывание, пока монитор включиться как раз она уже будет на месте.
Зашибись а ссылочку на привод можно?)))
ru.aliexpress.com/item/1P…=2114.13010708.0.0.B2lUAu
спасибо
Супер! Видео бы
Бомба супер круто и т.д.
Отлично, молодец, наконец то что то интересное, а то сплошные помылись и тизеры))))).
отличная идея и воплощение, ещё бы видео работы:)) сам давно вынашиваю эту мысль
Спасибо. Видео пока не снимал. Вторые руки нужно найти, да и праздники пока. Возможно после добавлю.
будем ждать:) а в целом! всё шикарно! молодец))
после праздников постараюсь выложить.